Chinese
 English
 français
 Deutsch
 italiano
 español
 português
 日本語
 한국의


- Huis
- >
Categorieën
Hete producten
Octrooi CN215451488U - 3-assig vullen en afdichten van elektrolyt
Sep 24,2026Een positiesensor lokaliseert de batterij en drie door motoren aangedreven spindelassen verplaatsen de injectiepijp om deze in drie richtingen te vullen en te sluiten - geen handmatige toevoer, geen handmatig stempelen.
Volledige specificatie en tekeningen: CN215451488U op Google Patents
Het sluiten is een van de laatste handelingen die een lithiumbatterij ondergaat, en in de stand van de techniek werd dit op de langzame manier uitgevoerd: een operator voerde elke cel handmatig in een pers en een stempelactie sloot deze. De specificatie van CN215451488U noemt de sluitstap een belangrijke schakel in de productie van lithiumbatterijen en identificeert de handmatige toevoer- en stempelroute als de flessenhals - de sluitefficiëntie was laag.
Het patent antwoordt met een machine die de positionering zelf uitvoert. Een sensor detecteert de cel op een werkplaat, en drie elektromotoren drijven drie spindels aan om een injectiepijp over de cel te verplaatsen en deze te vullen en te sluiten. De gehele verwerkingscyclus - positioneren, injecteren, sluiten - is niet langer afhankelijk van de handen van een operator.
Patentinformatie
| Publicatienummer | CN215451488U |
| Aanvraagnummer | CN202122096808.2U |
| Titel (origineel) | 一种电池生产用封口装置 (3-assige elektrolytvul- en sluitmachine) |
| Uitvinders | Huang Zhengyao (Dany Huang); Chen Lucai (Tobey Chen) |
| Huidige rechtverkrijgende | XIAMEN TOB NEW ENERGY TECHNOLOGY Co., Ltd. - de geregistreerde entiteit van TOB NEW ENERGY |
| Indieningsdatum | 1 september 2021 |
| Verleningsdatum | 7 januari 2022 |
| Documenttype | Gebruiksmodel (soortcode U) |
| Juridische status | Actief |
| Verwachte vervaldatum | 1 september 2031 |
| Tekeningen | 7 figuren |
| Officieel record | CN215451488U op Google Patents |
Het productieprobleem dat dit octrooi oplost
Handmatig sealen is traag en arbeidsintensief.In het bestaande proces wordt de batterij met de hand toegevoerd en door een stempelactie geseald. Elke cel moet individueel worden uitgelijnd met het sealstation en de operator maakt deel uit van elke cyclus. Voor een stap die aan het allerlaatste einde van een lithiumbatterijlijn is geplaatst, bepaalt dat handmatige ritme het plafond voor de output van de hele lijn.
Vullen en sealen vereisen nauwkeurigheid in drie dimensies.Om een cel te injecteren en te sealen, moet de injectiepijp vanuit de juiste richting en op de juiste hoogte boven de celopening aankomen. Een rigide gereedschap met één station kan niet snel worden aangepast wanneer het celtype of de lay-out van het station verandert.
Het gebruiksmodel pakt beide punten aan: het detecteert waar de cel zich bevindt en drijft vervolgens de injectiepijp aan langs drie orthogonale assen, zodat de vul- en seal-kop zonder enige handmatige uitlijning kan worden gepositioneerd.
Hoe het mechanisme werkt
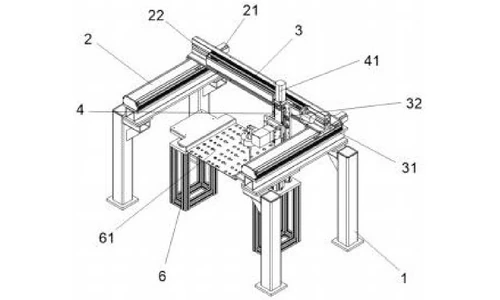
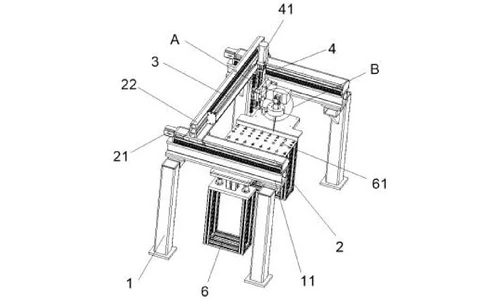
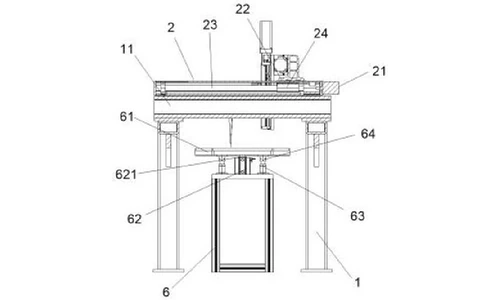
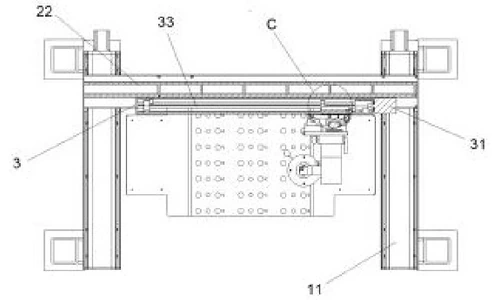
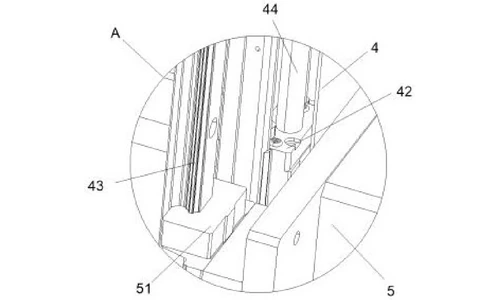
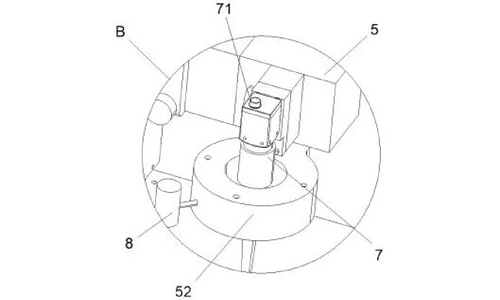
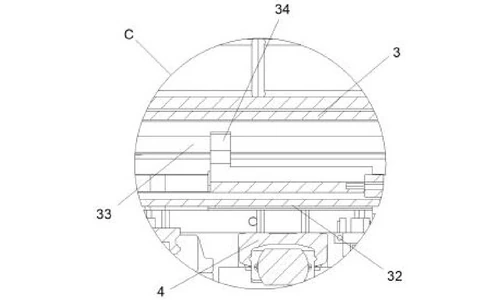
De machine bouwt drie lineaire assen uit drie elektromotoren en drie leidende schroeven, gestapeld op opeenvolgende dwarsbalken boven een werkplaat. Figuren 1-4 tonen de algehele machine in twee perspectiefaanzichten en twee dwarsdoorsneden; Figuren 5-7 geven de vergrote details aan die bij A, B en C worden genoemd.
Drie gestapelde motor- en leidende-schroefassen
Een frame draagt aan beide zijden aan het boveneinde een eerste verbindingsplaat en een eerste dwarsbalk overspant de twee platen. De eerste motor aan de achterzijde van de eerste dwarsbalk draait de eerste leidende schroef, en het grijpende eerste verbindingsblok loopt eroverheen, waarbij de tweede dwarsbalk in de voor-achterrichting wordt gedragen. De tweede motor aan het rechteruiteinde van de tweede dwarsbalk draait de tweede leidende schroef en beweegt de derde dwarsbalk in de links-rechtsrichting. De derde motor boven op de derde dwarsbalk draait de derde leidende schroef, en het verbindingsblok ervan beweegt het verbindingsframe in de op-neerwaartse richting. Alle drie de motoren zijn elektrisch verbonden met een externe voeding en een externe controller.
Vulkop met positiesensor
Het verbindingsframe draagt de injectiepijp aan het voorste uiteinde. De pijp heeft een injectiepoort aan het boveneinde (waar de afdichtvloeistofslang wordt aangesloten) en een begrenzingsring aan het buitenste uiteinde, geplaatst aan de linksonderkant van het verbindingsframe. Een positiesensor is achter de begrenzingsring gemonteerd. Wanneer een batterij in het klemgat van de werkplaat wordt geplaatst, herkent de sensor de cel en stuurt een signaal naar de controller - dat signaal start de positioneringsvolgorde.
Werkplaat met elektrische cilinderlift
Een steunframe staat onder de injectiepijp en de werkplaat rust daarop. Een elektrische cilinder op het steunframe drijft een telescoopstang aan waarvan het boveneinde is bevestigd aan de onderkant van de werkplaat, zodat de plaat kan worden verhoogd en verlaagd voor het laden en lossen. Een verbindingspijp aan de onderkant van de plaat herbergt een veerstaaf waarvan het ondereinde op het steunframe rust; de veerstaaf heeft een perspassing met de verbindingspijp, zodat de plaat soepel op en neer beweegt in plaats van te kantelen.
Geleide slede en frameverstijving
Het verbindingsframe draagt ook een glijblok aan de achterlinkerkant dat loopt op een glijrail gemonteerd op de derde dwarsbalk, waardoor de op-neerwaartse slede stabiel blijft. Aan de onderkant is het frame vastgeschroefd aan de eerste verbindingsplaten en verstijfd door een driehoekige plaat in elke hoek.
Werkvolgorde zoals gepubliceerd: de operator sluit de injectiepoort aan op de afdichtvloeistofslang en zet de machine aan; een batterij wordt in het klemgat geplaatst; de positiesensor identificeert de cel en geeft een signaal aan de controller; de controller laat achtereenvolgens de eerste motor (voor-achter), de tweede motor (links-rechts) en de derde motor (op-neer) draaien, zodat het verbindingsframe de injectiepijp positioneert en de cel vult en afdicht; wanneer de plaat moet worden geladen, gelost of de pijp verticaal moet injecteren, start de controller de elektrische cilinder en beweegt de telescoopstang de werkplaat.
Geclaimde voordelen
| Voordeel | Verantwoordelijk mechanisme |
|---|---|
| Hogere afdichtingsefficiëntie | Positiesensor lokaliseert de batterij, waarna de injectiepijp in drie richtingen wordt aangedreven om te vullen en af te dichten zonder handmatige uitlijning |
| Hogere bruikbaarheid | Elektrische cilinder brengt de werkplaat omhoog en omlaag voor laden/lossen en voor tweeweg verticale injectie |
| Stabiele verplaatsing van de plaat | Veerstang met perspassing in de verbindingspijp, plus glijblok en glijrail op de derde dwarsbalk |
Hoe het zich verhoudt tot handmatig vullen en afdichten
In het bestaande proces werd de batterij met de hand toegevoerd en door een stempelactie afgedicht, waarbij de operator deel uitmaakte van elke cyclus. Dit patent vervangt dat ritme door motorgestuurde positionering en activering.
| Dimensie | Conventionele aanpak | Dit patentontwerp |
|---|---|---|
| Celpositionering | Operator lijnt elke cel uit met het afdichtingsstation | Positiesensor lokaliseert de batterij automatisch |
| Vullen en afdichten | Handmatig stempelen door de operator | Drie assen met motor en spindel drijven de injectiepijp in drie richtingen aan |
| Laden | Vaste werkplaat, lastige toegang | Elektrische cilinder brengt de werkplaat omhoog en omlaag voor laden en lossen |
Waar deze technologie vandaag de dag wordt gebruikt
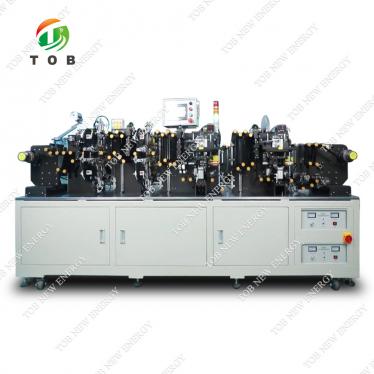
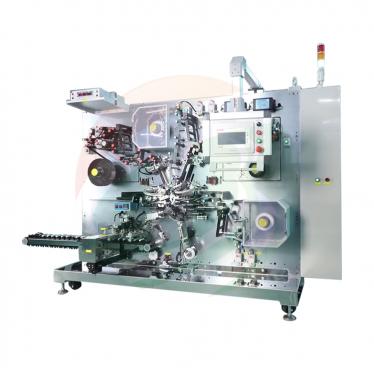
CN215451488U omvat de positionerings- en vularchitectuur die wordt gebruikt in de apparatuur van TOB voor het afdichten van batterijen en het vullen met elektrolyt: detecteer de cel, beweeg de kop in drie assen, vul en dicht af. Dat is precies de reeks die een productie-afdichtingsstation betrouwbaar moet herhalen bij elke cel.
Gerelateerde vragen over apparatuur: vraag een offerte aan
Veelgestelde vragen
Wat omvat patent CN215451488U?
Het omvat een batterij-afdichtingsmachine voor batterijproductie waarin drie elektromotoren drie spindels op gestapelde dwarsbalken aandrijven, waardoor een verbindingsframe en de bijbehorende injectiepijp in de voor-achter-, links-rechts- en op-neerwaartse richtingen worden bewogen. Een positiesensor lokaliseert de batterij in een klemgat op een werkplaat, en de controller stuurt vervolgens de injectiepijp aan om de cel te vullen en af te dichten.
Waarom is handmatig afdichten een probleem bij batterijproductie?
De specificatie stelt dat de stand van de techniek batterijen afdichtte door handmatige toevoer en stempelen, en dat dit de afdichtingsefficiëntie laag maakte. Omdat afdichten een belangrijke stap is in de productie van lithiumbatterijen, beperkt dat handmatige ritme de output van de gehele lijn.
Hoe weet de machine waar de afdichtingsvloeistof moet worden geïnjecteerd?
Een positiesensor achter de begrenzingsring van de injectiepijp herkent de batterij die in het klemgat van de werkplaat is geplaatst en stuurt een signaal naar de controller. De controller start vervolgens de drie motoren in volgorde, zodat de injectiepijp de juiste positie in drie richtingen bereikt voordat het vullen en afdichten begint.
Wat doet de elektrische cilinder onder de werkplaat?
Deze drijft een telescopische stang aan die aan de onderkant van de werkplaat is bevestigd, waardoor de plaat omhoog en omlaag wordt gebracht voor laden en lossen, en tweeweg verticale injectie mogelijk wordt gemaakt. Een veerstang met perspassing in een verbindingspijp houdt de plaatbeweging stabiel.
Wie is de eigenaar van patent CN215451488U?
TOB NEW ENERGY is de houder van dit verleende gebruiksmodel. Het is ingediend onder de geregistreerde Chinese entiteit van het bedrijf en is mede uitgevonden door Huang Zhengyao (Dany Huang) en Chen Lucai (Tobey Chen).
Is patent CN215451488U nog steeds van kracht?
Ja. Het is Actief, ingediend op 1 september 2021 met een verwachte vervaldatum op 1 september 2031.
Volledige specificatie en tekeningen: CN215451488U op Google Patents
 Abonneer u op ons